关键信息
Unity 推出了 Simulation Pro 的抢先体验版,作为机器人仿真工具包。该软件包面向致力于机器人验证、传感器测试和合成训练数据的团队,基于之前使用 Unity Industry 实现的工作流程构建。
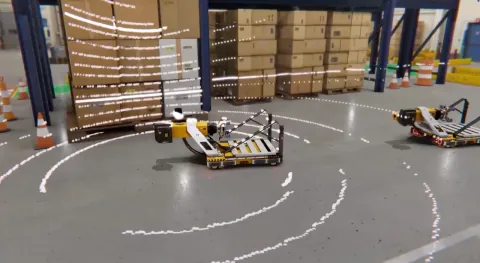
其组件包括用于现有机器人描述的 URDF 导入器、模拟激光雷达、相机和惯性传感器、ROS 2 兼容性以及无头 Linux 构建目标。这些功能结合在一起,连接了机器人的物理结构、模拟观测和外部软件,同时允许在没有图形界面的情况下运行。
本文介绍了来自自动驾驶、制造和外科系统研究的客户示例。它们说明了诸如生成同步传感器数据、重放机器人运动和记录数字孪生等用途;它们是案例研究,而不是声称单个模拟会自动验证物理部署。
抢先体验于 9 月 22 日开始,需要 Unity Industry 许可证。Unity 还提供了机器人学习路径,并欢迎运行大规模模拟的团队提供反馈。该公告关于访问受支持的开发包,而现实世界的测试和部署仍然是独立的职责。