Thông tin chính
Unity đã ra mắt Simulation Pro ở dạng Truy cập sớm (Early Access) như một bộ công cụ mô phỏng robot. Gói này nhắm đến các nhóm làm việc về xác thực robot, kiểm thử cảm biến và dữ liệu huấn luyện tổng hợp, dựa trên các quy trình làm việc trước đây được thực hiện với Unity Industry.
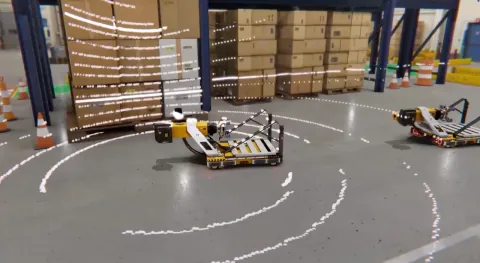
Các thành phần của nó bao gồm trình nhập URDF cho mô tả robot hiện có, cảm biến LiDAR mô phỏng, camera và cảm biến quán tính, khả năng tương thích ROS 2 và mục tiêu bản dựng Linux không đầu (headless). Cùng với nhau, các tính năng này kết nối cấu trúc vật lý của robot, các quan sát được mô phỏng và phần mềm bên ngoài đồng thời cho phép chạy mà không cần giao diện đồ họa.
Bài viết trình bày các ví dụ về khách hàng từ lĩnh vực lái xe tự động, sản xuất và nghiên cứu hệ thống phẫu thuật. Chúng minh họa các công dụng như tạo dữ liệu cảm biến được đồng bộ hóa, phát lại chuyển động của robot và ghi lại bản sao kỹ thuật số (digital twin); đây là các nghiên cứu tình huống chứ không phải là khẳng định rằng một mô phỏng tự động xác thực việc triển khai vật lý.
Truy cập sớm bắt đầu vào ngày 22 tháng 9 và yêu cầu giấy phép Unity Industry. Unity cũng cung cấp lộ trình học tập về robot và mời phản hồi từ các nhóm chạy mô phỏng ở quy mô lớn. Thông báo này nói về quyền truy cập vào một gói phát triển được hỗ trợ, với việc thử nghiệm và triển khai trong thế giới thực vẫn là các trách nhiệm riêng biệt.