핵심 정보
NVIDIA는 캐나다 토론토에서 열린 ROSCon 컨퍼런스에서 로봇 개발을 지원하는 GPU 가속 패키지 모음인 NVIDIA Isaac ROS 5.0을 공개했다. 이번 버전은 새로운 에이전트 워크플로우와 플랫폼 지원을 도입하여 개발자와 AI 에이전트가 협업할 수 있도록 돕는다.
이번 릴리스는 Ubuntu 24.04와 ROS Lyrical을 지원하며, 객체 포즈 추정 및 추적 성능을 최대 5.5배 향상시킨 FoundationPose 추론 라이브러리와 에이전트 준비 완료 문서를 포함한다. 이를 통해 개발자는 로보틱스 애플리케이션을 더 빠르게 구축하고 사용자 정의할 수 있다.
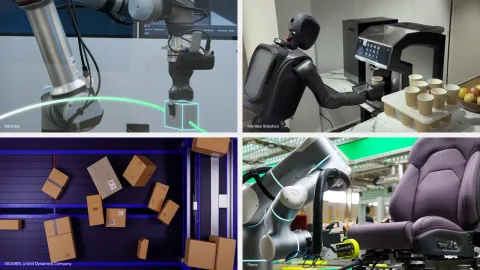
다양한 파트너들이 이 기술을 활용하고 있다. Ekumen은 GPU 기반의 isaac_ros_cumotion을 활용해 창고용 로봇 팔의 충돌 없는 경로를 약 2밀리초에서 5밀리초 만에 매핑하며, Mentee Robotics와 Universal Robots 등은 NVIDIA Jetson 하드웨어와 결합해 엣지단에서 AI 워크로드를 구동하고 있다.
Isaac ROS 5.0은 엔트리급 NVIDIA Jetson Orin Nano부터 고성능 Jetson Thor 기기까지 확장 가능한 컴퓨팅을 지원한다. 해당 소프트웨어는 현재 무료 오픈소스로 GitHub를 통해 제공된다.