ข้อมูลสำคัญ
Unity ได้เปิดตัว Simulation Pro ในรูปแบบ Early Access ซึ่งเป็นชุดเครื่องมือจำลองหุ่นยนต์ แพ็กเกจนี้มุ่งเป้าไปที่ทีมที่ทำงานเกี่ยวกับการตรวจสอบความถูกต้องของหุ่นยนต์ การทดสอบเซนเซอร์ และข้อมูลการฝึกอบรมสังเคราะห์ โดยต่อยอดมาจากเวิร์กโฟลว์ที่เคยใช้งานร่วมกับ Unity Industry
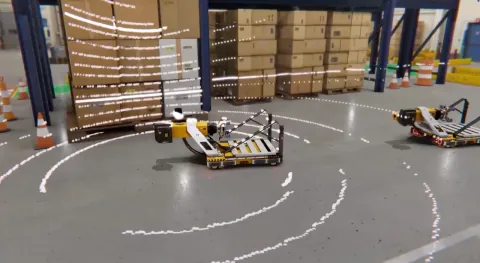
ส่วนประกอบประกอบด้วยตัวนำเข้า URDF สำหรับคำอธิบายหุ่นยนต์ที่มีอยู่, LiDAR จำลอง, กล้องและเซนเซอร์เฉื่อย, ความเข้ากันได้กับ ROS 2 และเป้าหมายการคอมไพล์แบบ Headless บน Linux คุณสมบัติเหล่านี้รวมกันเพื่อเชื่อมต่อโครงสร้างทางกายภาพของหุ่นยนต์ การสังเกตการณ์ที่จำลองขึ้น และซอฟต์แวร์ภายนอก ในขณะที่อนุญาตให้รันได้โดยไม่ต้องมีส่วนติดต่อผู้ใช้แบบกราฟิก
บทความนี้นำเสนอตัวอย่างลูกค้าจากการขับขี่อัตโนมัติ การผลิต และการวิจัยระบบศัลยกรรม โดยแสดงการใช้งาน เช่น การสร้างข้อมูลเซนเซอร์ที่ซิงโครไนซ์กัน, การเล่นซ้ำการเคลื่อนไหวของหุ่นยนต์ และการบันทึกดิจิทัลทวิน ซึ่งสิ่งเหล่านี้เป็นกรณีศึกษา มากกว่าการอ้างว่าการจำลองครั้งเดียวจะตรวจสอบความถูกต้องของการใช้งานจริงโดยอัตโนมัติ
Early Access เริ่มต้นในวันที่ 22 กันยายน และต้องใช้ไลเซนส์ Unity Industry นอกจากนี้ Unity ยังมีเส้นทางการเรียนรู้ด้านหุ่นยนต์ และขอเชิญชวนข้อเสนอแนะจากทีมที่รันการจำลองในระดับสเกล ประกาศนี้เกี่ยวกับการเข้าถึงแพ็กเกจการพัฒนาที่ได้รับการสนับสนุน โดยการทดสอบและการใช้งานจริงยังคงเป็นความรับผิดชอบแยกต่างหาก