핵심 정보
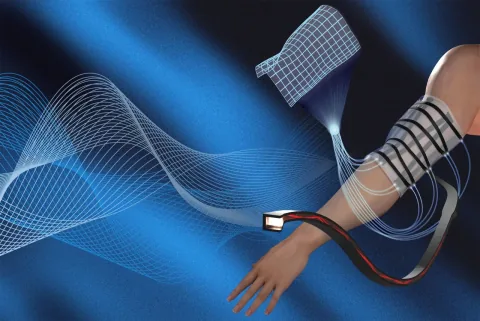
MIT 엔지니어들이 자체적인 3D 형상과 움직임을 추적할 수 있는 부드러운 웨어러블 시트를 개발했습니다. 광섬유를 사용하여 굽힘을 모니터링하는 이 기술은 향후 가상 현실, 게임, 물리 치료 분야의 응용을 지원할 수 있습니다.
실험실 테스트 결과, 이 장치는 0.5cm 미만의 추적 오차를 유지하는 것으로 나타났습니다. 감지 표면은 16 x 16 x 0.5cm 실리콘 시트 내에 내장된 14개의 유연한 고무 도파관으로 구성됩니다. 연구팀은 섬유의 한쪽 면을 거칠게 만들어 양방향 감지를 가능하게 함으로써 시스템이 서로 다른 방향의 굽힘을 감지할 수 있도록 했습니다.
외부 회로 기판이 데이터를 처리하며, MATLAB 알고리즘이 초당 약 3회 3D 형상을 재구성합니다. 이 기술은 일부 섬유가 연결되지 않아도 형상 재구성이 가능할 정도로 손상에 강하지만, 현재 몇 가지 한계에 직면해 있습니다. 1mm 두께의 섬유는 의류용으로는 다소 두껍고, 시트가 늘어나지 않아 손목이나 팔꿈치 같은 관절에 적용할 때 알고리즘에 방해가 될 수 있습니다.
또한, 현재 힘 감지 기능은 보정된 판독값이 부족합니다. 향후 개발 목표는 더 얇은 섬유를 사용하여 기술을 개선하고, 잠재적으로 사람 머리카락 수준까지 도달하여 스마트 의류 제작을 가능하게 하는 것입니다. 연구진은 또한 처리 속도를 향상시키기 위해 더 빠른 솔버를 구현하고, 힘과 형상을 동시에 감지할 수 있는 설계를 탐색할 계획입니다.