要点
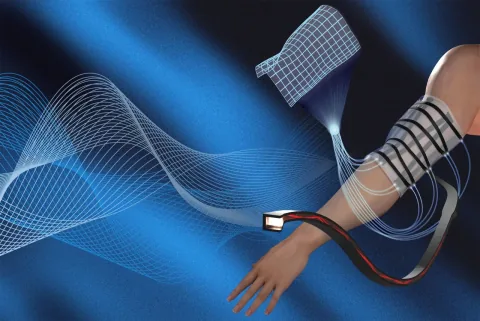
MITのエンジニアは、自身の3D形状と動きを追跡できる柔らかいウェアラブルシートを開発しました。 光ファイバーを利用して曲げを監視するこの技術は、将来的には仮想現実、ゲーム、理学療法などのアプリケーションをサポートする可能性があります。
ラボでのテストでは、デバイスの追跡誤差は0.5cm未満に維持されることが示されています。 センシング表面は、16 x 16 x 0.5cmのシリコンシート内に埋め込まれた14本の柔軟なゴム製導波路で構成されています。 チームはファイバーの片面を粗くすることで双方向センシングを可能にし、システムがさまざまな方向の曲げを検出できるようにしました。
外部回路基板がデータを処理し、MATLABアルゴリズムが1秒間に約3回、3D形状を再構築します。 この技術は損傷に強く、一部のファイバーが切断されていても形状を再構築できますが、現在のところいくつかの制限があります。 1mmの厚さのファイバーは衣類としては理想よりもかさばり、シートが伸縮しないため、手首や肘などの関節に適用するとアルゴリズムに干渉する可能性があります。
さらに、現在の力センシング機能には校正された読み取り値が不足しています。 今後の開発では、より細いファイバー(人間の髪の毛のスケールに達する可能性も)を利用して技術を洗練させ、スマート衣類の作成を可能にすることを目指しています。 研究者らはまた、処理速度を向上させるために高速なソルバーを実装し、力と形状の同時検出を可能にする設計を検討する予定です。