要点
NVIDIAはカナダのトロントで開催されたROSConカンファレンスにおいて、NVIDIA Isaac ROS 5.0をリリースしました。開発者とAIエージェントが協力してロボットを構築できるよう、新しいエージェント型ワークフローとプラットフォームサポートが導入されています。この無料かつオープンソースのGPUアクセラレーションパッケージ群は、高速コンピューティングと物理AIモデルをROSコミュニティにもたらします。
今回のリリースでは、Ubuntu 24.04およびROS Lyricalへのサポートが追加され、Open Source Robotics Allianceとの連携を通じて貢献された標準的なデータ処理インターフェースが提供されます。セットアップや操作のための新しいIsaacスキルは再利用可能なワークフローを提供し、さらにエージェント対応のドキュメントや、物体姿勢推定および追跡を最大5.5倍高速化するFoundationPoseのような推論ライブラリも含まれています。
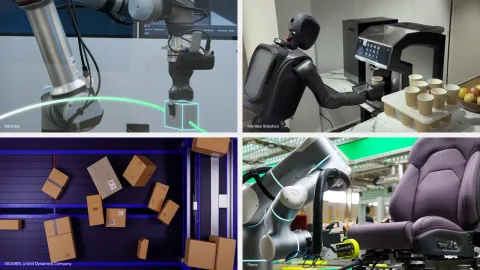
エコシステムパートナーもこれらのツールを積極的に採用しています。EkumenはIsaac ROSパッケージを活用してドッキングや障害物検知を強化しており、isaac_ros_cumotionを使用してGPU上で約2〜5ミリ秒で衝突のないアーム経路をマッピングしています。一方、Mentee RoboticsやUniversal Robotsといった企業は、本プラットフォームをNVIDIA Jetsonハードウェアと統合し、エッジでAIワークロードを実行しています。
Isaac ROS 5.0は、NVIDIA Jetson Orin NanoからJetson Thorデバイスに至るまで、スケーラブルなコンピューティングオプションをサポートしています。本ソフトウェアは現在、GitHubにて開発者向けに公開されています。