Mahalagang impormasyon
Inilunsad ng Unity ang Simulation Pro sa Early Access bilang isang toolkit para sa simulation ng robotics. Ang package na ito ay naka-target sa mga team na nagtatrabaho sa robot validation, sensor testing, at synthetic training data, na nakabatay sa mga workflow na dati nang ipinatupad sa Unity Industry.
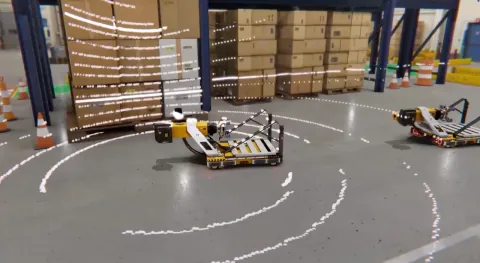
Kasama sa mga bahagi nito ang isang URDF importer para sa umiiral na deskripsyon ng robot, simulated LiDAR, camera at inertial sensors, ROS 2 compatibility, at isang headless Linux build target. Sama-sama, ang mga feature na ito ay nag-uugnay sa pisikal na istruktura ng robot, simulated observations, at external software habang pinapayagan ang mga pagpapatakbo nang walang graphical interface.
Ang artikulo ay nagpapakita ng mga halimbawa ng customer mula sa autonomous driving, manufacturing, at pananaliksik sa surgical-system. Inlalarawan nito ang mga gamit gaya ng pagbuo ng naka-synchronize na sensor data, pag-replay ng galaw ng robot, at pag-record ng digital twin; ang mga ito ay mga case study sa halip na pag-angkin na ang isang simulation ay awtomatikong nagpapatunay ng pisikal na deployment.
Nagsisimula ang Early Access sa Setyembre 22 at nangangailangan ng lisensya sa Unity Industry. Nagbibigay din ang Unity ng landas sa pag-aaral ng robotics at nag-aanyaya ng feedback mula sa mga team na nagpapatakbo ng simulation sa malaking sukat. Ang anunsyo ay tungkol sa pag-access sa isang suportadong development package, kung saan ang totoong pagsubok at deployment ay nananatiling hiwalay na mga responsibilidad.