Información clave
NVIDIA lanzó el Isaac ROS 5.0 en la conferencia ROSCon en Toronto, Canadá, introduciendo nuevos flujos de trabajo de agencia y soporte de plataforma para ayudar a los desarrolladores y agentes de inteligencia artificial a construir robots juntos. La colección libre y de código abierto de paquetes acelerados por GPU trae modelos de computación acelerada y de inteligencia física a la comunidad ROS.
El lanzamiento añade soporte para Ubuntu 24.04 y ROS Lyrical, proporcionando una interfaz de tratamiento de datos estándar contribuido a través de la colaboración con la Alianza de Robotics de Fuente Abierta. Las nuevas habilidades de Isaac para la configuración y la manipulación ofrecen flujos de trabajo reutilizables, junto con las bibliotecas de documentación preparadas para agentes y de inferencia como FoundationPose para objetos ponen la estimación y el seguimiento hasta 5.5x más rápido.
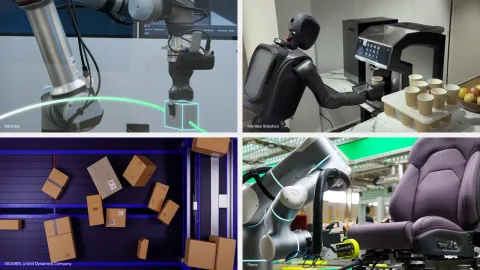
Los socios de los ecosistemas están adoptando activamente las herramientas. Ekumen utiliza los paquetes de Isaac ROS para mejorar la detección de obstáculos, mapeando los caminos del brazo sin colisión en una GPU en aproximadamente 2 a 5 millisecondes utilizando isaac_ros_cumotion. Mientras tanto, empresas como Mentee Robotics y Universal Robots integran la plataforma con el hardware de NVIDIA Jetson para llevar a cabo las cargas de trabajo de la IA al borde.
Isaac ROS 5.0 soporta opciones de computadora escalables que van desde el NVIDIA Jetson Orin Nano hasta los dispositivos Jetson Thor. El software ahora está disponible para los desarrolladores en GitHub.