Wichtige Informationen
NVIDIA veröffentlicht NVIDIA Isaac ROS 5.0 an der ROSCon-Konferenz in Toronto, Kanada, die neue agentielle Workflows und Plattform-Support eingeführt, um Entwicklern und KI-Agenten helfen, Roboter zusammen zu bauen. Die freie und offene Sammlung von GPU-Accelerated Packages bringt beschleunigte Computing- und physische AI-Modelle zur ROS-Gemeinschaft.
Die Veröffentlichung ergänzt Unterstützung für Ubuntu 24.04 und ROS Lyrical, die eine Standard-Daten-Hand-Interface bietet, die durch die Arbeit mit der Open Source Robotics Alliance beigetragen wurde. Neue Isaac-Fähigkeiten für Setup und Manipulation bieten wiederverwendbare Workflows, zusammen mit Agent-ready-Dokumentation und Inference-Bibliotheken wie FoundationPose für Object stellen Schätzungen und Tracking bis zu 5.5x schneller.
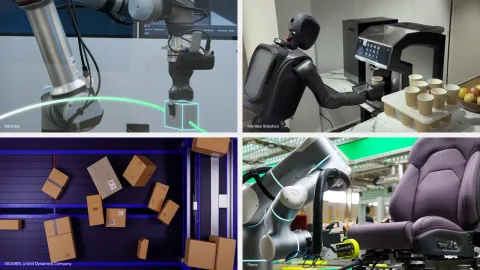
Die Ökosystempartnern nehmen die Instrumente aktiv an. Ekumen nutzt Isaac ROS-Pakete, um die Dock- und Hindernisdetektion zu verbessern, indem er Kollision-freie Armwege auf einer GPU in etwa 2 bis 5 Millisekunden mit isaac_ros_cumotion mappiert. Unterdessen integrieren Unternehmen wie Mentee Robotics und Universal Robots die Plattform mit NVIDIA Jetson-Hardware, um AI-Workloads an der Spitze zu führen.
Isaac ROS 5.0 unterstützt scalable Computationsoptionen von den NVIDIA Jetson Orin Nano bis zu Jetson Thor Geräten. Die Software ist jetzt für Entwickler auf GitHub verfügbar.